Base›Nube›Rover
Topografía, catastro y replanteo: el rover recibe por internet las correcciones de tu base y trabaja en RTK FIX.
 NTRIP Caster
Correcciones RTCM estables desde tus bases ROLAVI hasta cada rover, para trabajar en solución fija. Monitorea tu red desde un solo panel.
Monitoreo en vivo
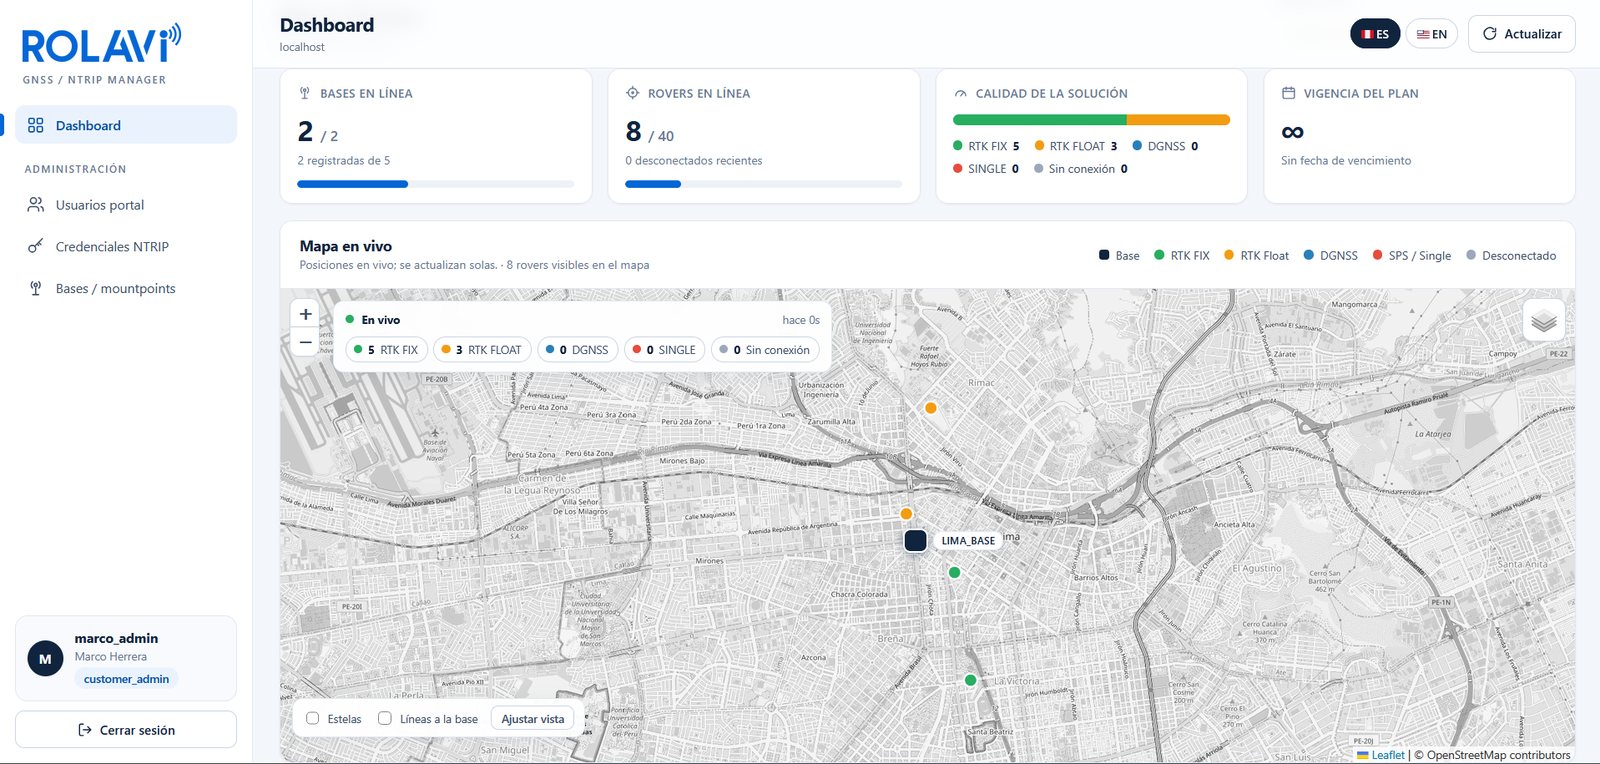
Mira qué bases y rovers están conectados, cuántos trabajan en RTK FIX y dónde están, todo desde un solo panel.
Cómo funciona
Tu base envía las correcciones al caster y este las entrega a cada equipo en campo. Sin radios ni cables entre ellos: solo internet.
Topografía, catastro y replanteo: el rover recibe por internet las correcciones de tu base y trabaja en RTK FIX.
Agricultura de precisión: guiado y autoguiado del tractor con las correcciones de tu propia base.
Mapeo y fotogrametría: el dron recibe las correcciones por internet para ubicar cada toma con precisión centimétrica.
Una misma base atiende a varios equipos a la vez. Tu plan define cuántas bases y rovers conectas.
Tu configuración
El caster es una aplicación web: solo necesitas una base, un rover GNSS y conexión a internet. Eso sí, la base y el rover deben trabajar con el mismo formato de corrección.
Ingresa las credenciales NTRIP en tu estación base y en tu rover.
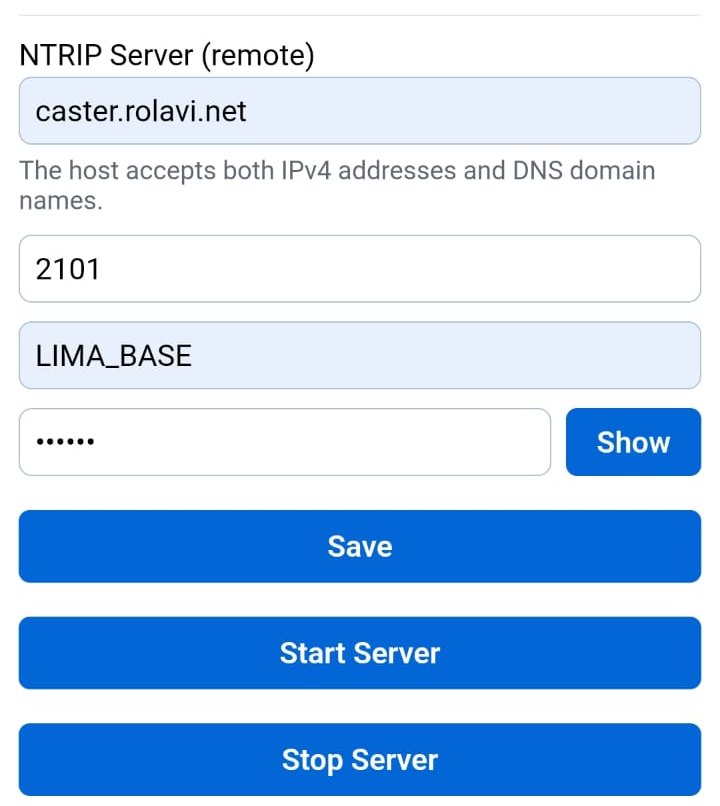
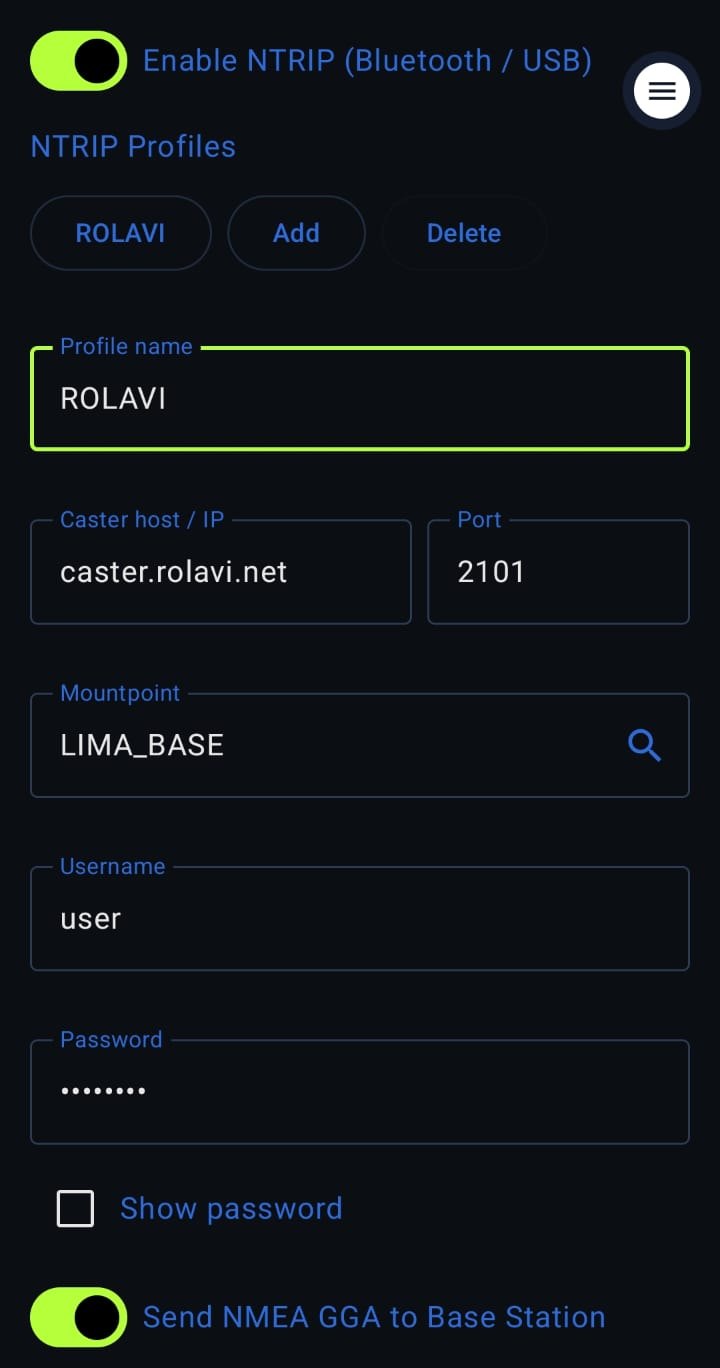
Este es el flujo para receptores ROLAVI. Si usas otro equipo, escríbenos a contact.rolavi@rolavisurveyor.com. Nuestros ingenieros de aplicación te indicarán cómo trabajar con las credenciales.
Conectividad
Para trabajar con NTRIP, el receptor tiene que salir a internet. Tienes tres formas de lograrlo:
Conecta tu ROLAVI u otro receptor por Bluetooth. Usará automáticamente el internet de tu celular.
Si tu receptor admite SIM, insértala y activa los datos móviles.
Activa los datos móviles del celular y compártelos como zona Wi-Fi. El ROLAVI se conectará a esa red y tendrá internet.
Plan
El plan depende de la cantidad de rovers y bases. Si necesitas más capacidad, consúltanos.
ROLAVI · caster.rolavi.net