Observaciones en movimiento
Procesamiento PPK
Posprocesa las observaciones de la base y el rover para calcular una trayectoria. Revisa la solución antes de utilizar los resultados en tus imágenes o entregables de campo.
Del GNSS a las imágenes geoetiquetadas y la realidad aumentada.
Procesa tus datos de campo en un solo entorno de escritorio: PPK, GNSS estático y Stop & Go, fotogrametría terrestre, geoetiquetado de imágenes de drones y preparación de archivos AR para ROLAVICam y ROLAVIScan.
Prueba gratis todas sus funciones durante 7 días.
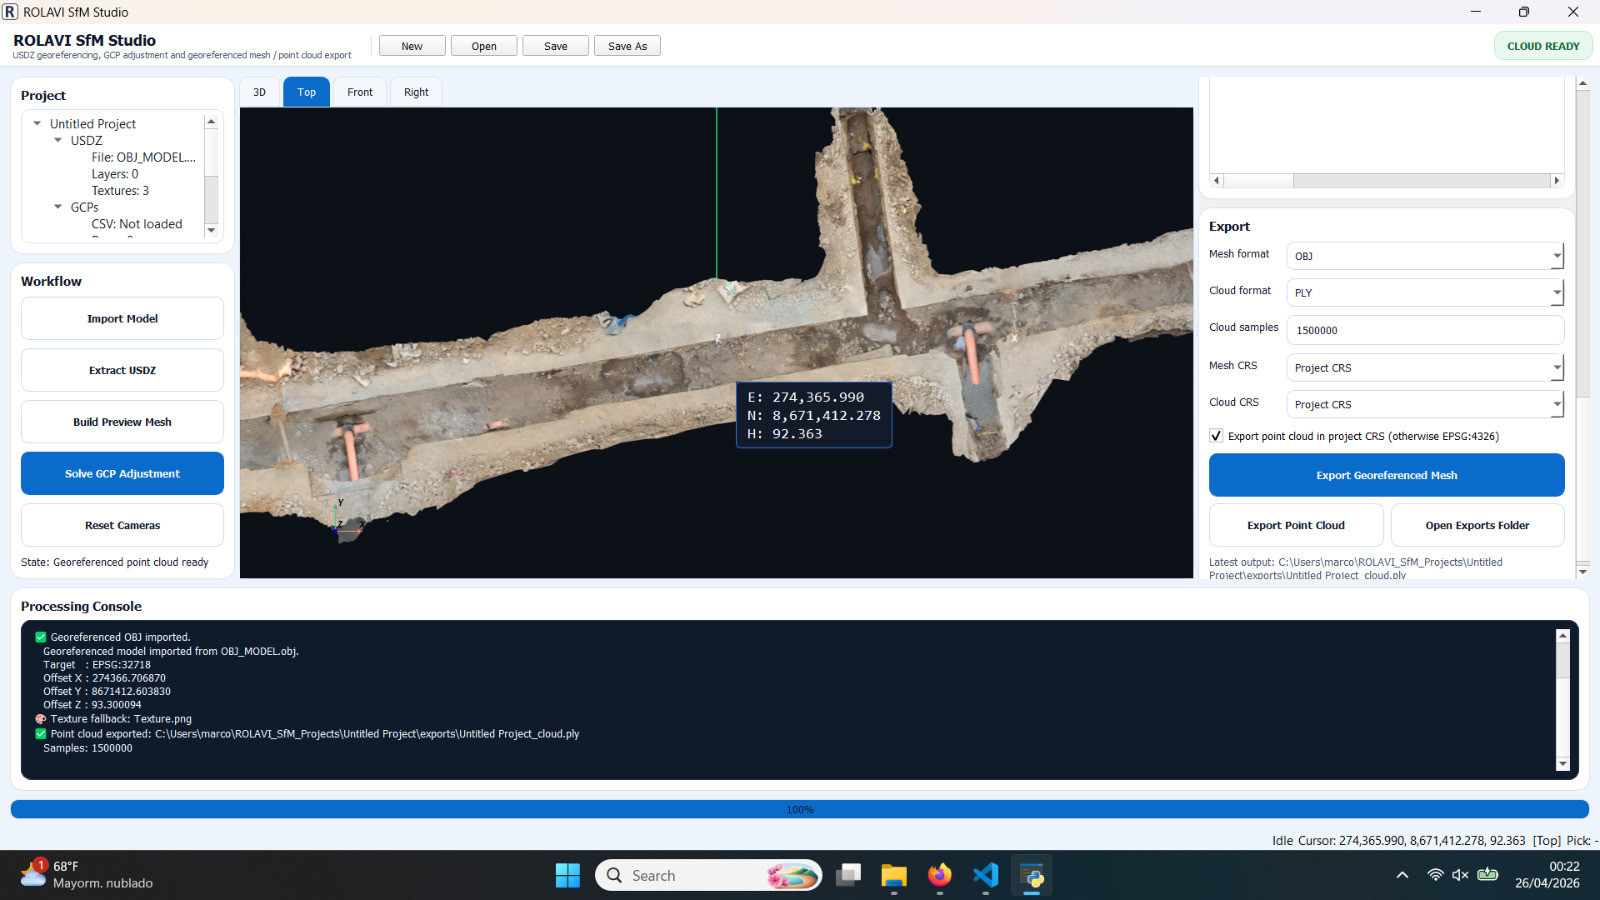
Entorno ROLAVI · Modelos georreferenciados y entregables
01 / Procesamiento GNSS
Prepara tus datos GNSS y elige el procesamiento que corresponde a tu levantamiento.
Observaciones en movimiento
Posprocesa las observaciones de la base y el rover para calcular una trayectoria. Revisa la solución antes de utilizar los resultados en tus imágenes o entregables de campo.
Observaciones en un punto
Procesa observaciones GNSS tomadas en un punto fijo como apoyo al control geodésico y a la determinación de coordenadas de una base.
GNSS estático / Revisión de resultados
Configura las observaciones, las coordenadas de base y la estrategia de procesamiento. Revisa los resultados, la calidad de la solución y las líneas base en el entorno de GEOStudio.
Levantamiento punto por punto
Registra puntos con ROLAVICam, ROLAVIScan o SW Maps y posprocesa las ocupaciones en ROLAVIGeoStudio. Mantén el receptor inmóvil en cada punto y continúa al siguiente conservando activa la grabación de datos GNSS crudos.
Conserva los registros de puntos y las observaciones GNSS crudas: ambos permiten asociar cada ocupación con la trayectoria posprocesada.
02 / Geoetiquetado de imágenes
Relaciona el momento de captura, las coordenadas y los puntos de control para preparar la siguiente etapa de tu proyecto.
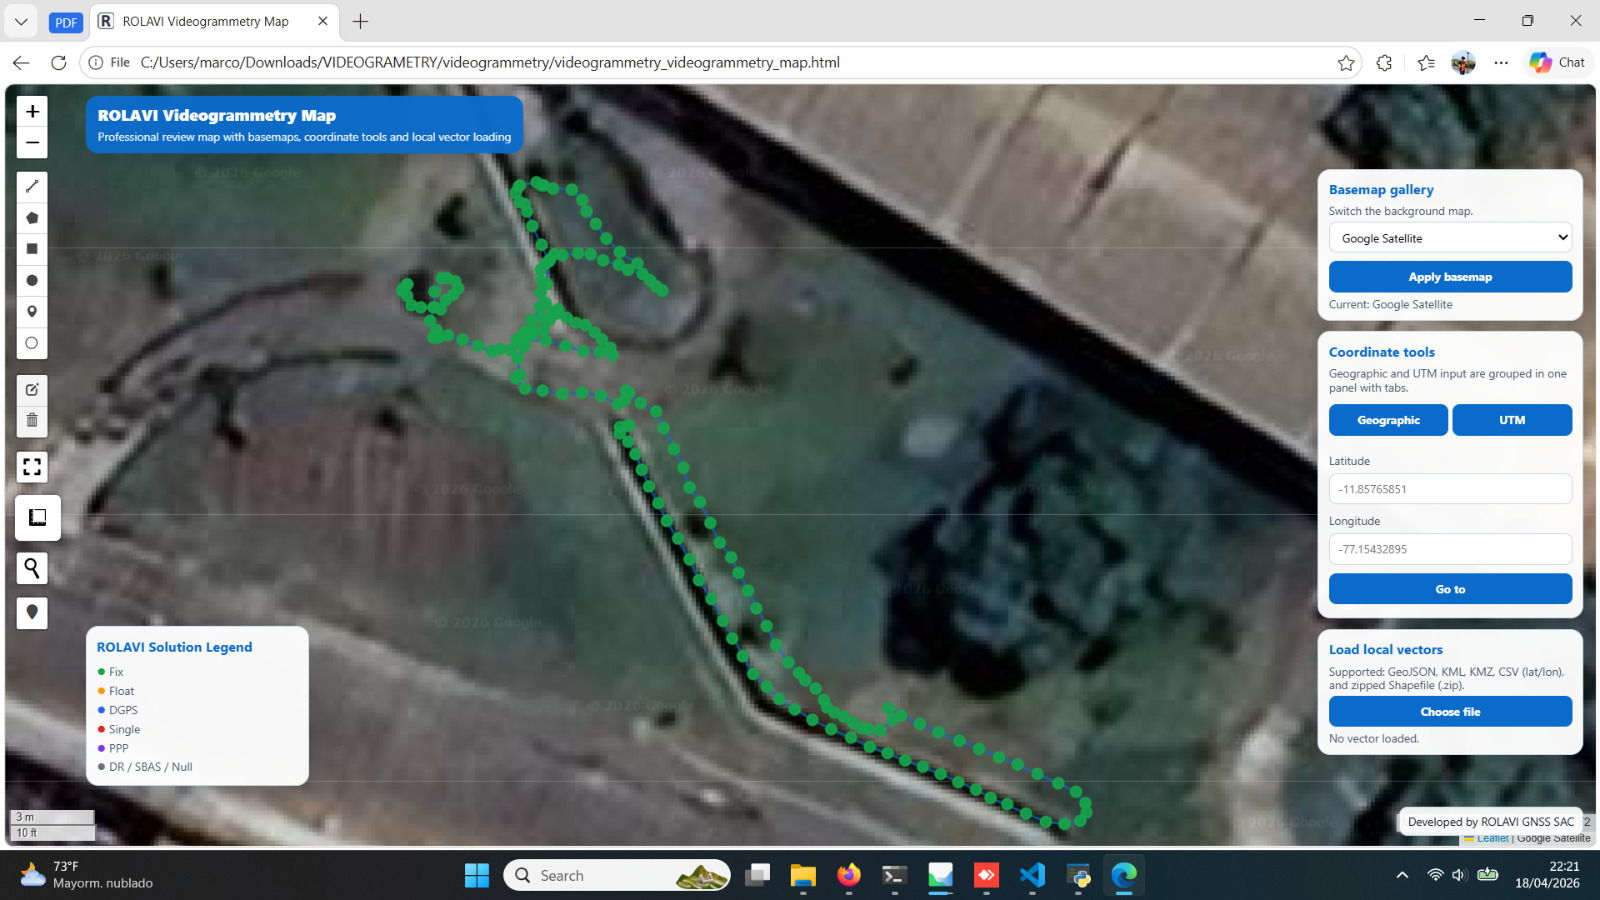
Reúne fotografías, fotogramas y registros de campo ROLAVI. Prepara imágenes geoetiquetadas y organiza AutoTags y GCP para procesar el proyecto en Agisoft Metashape.
Relaciona las fotos del vuelo con las observaciones GNSS y los eventos de archivos MRK compatibles. Utiliza la solución PPK para actualizar las coordenadas de las imágenes y revisar el resultado en un mapa.
Trabaja con modelos texturizados y nubes de puntos en flujos OBJ, USDZ, PLY, LAS y LAZ. Prepara mapas, informes y entregables para entornos CAD/GIS.
 ROLAVIScanDemostración en video