Tilt Compensation calcula la posición de la punta del jalón cuando lo inclinas. Combina las coordenadas GNSS, la orientación del teléfono y la altura configurada. Así puedes llegar a puntos junto a muros, cercos u otros obstáculos con mayor comodidad.
¿Cómo funciona?
Al inclinar el jalón, la antena deja de estar justo encima del punto. La aplicación calcula ese desplazamiento y lo descuenta de la posición GNSS para obtener la posición de la punta.
El teléfono debe estar firmemente sujeto al jalón. Una buena solución RTK ayuda al posicionamiento, pero también necesitas una altura correcta y una calibración estable.
Preparación en 4 pasos
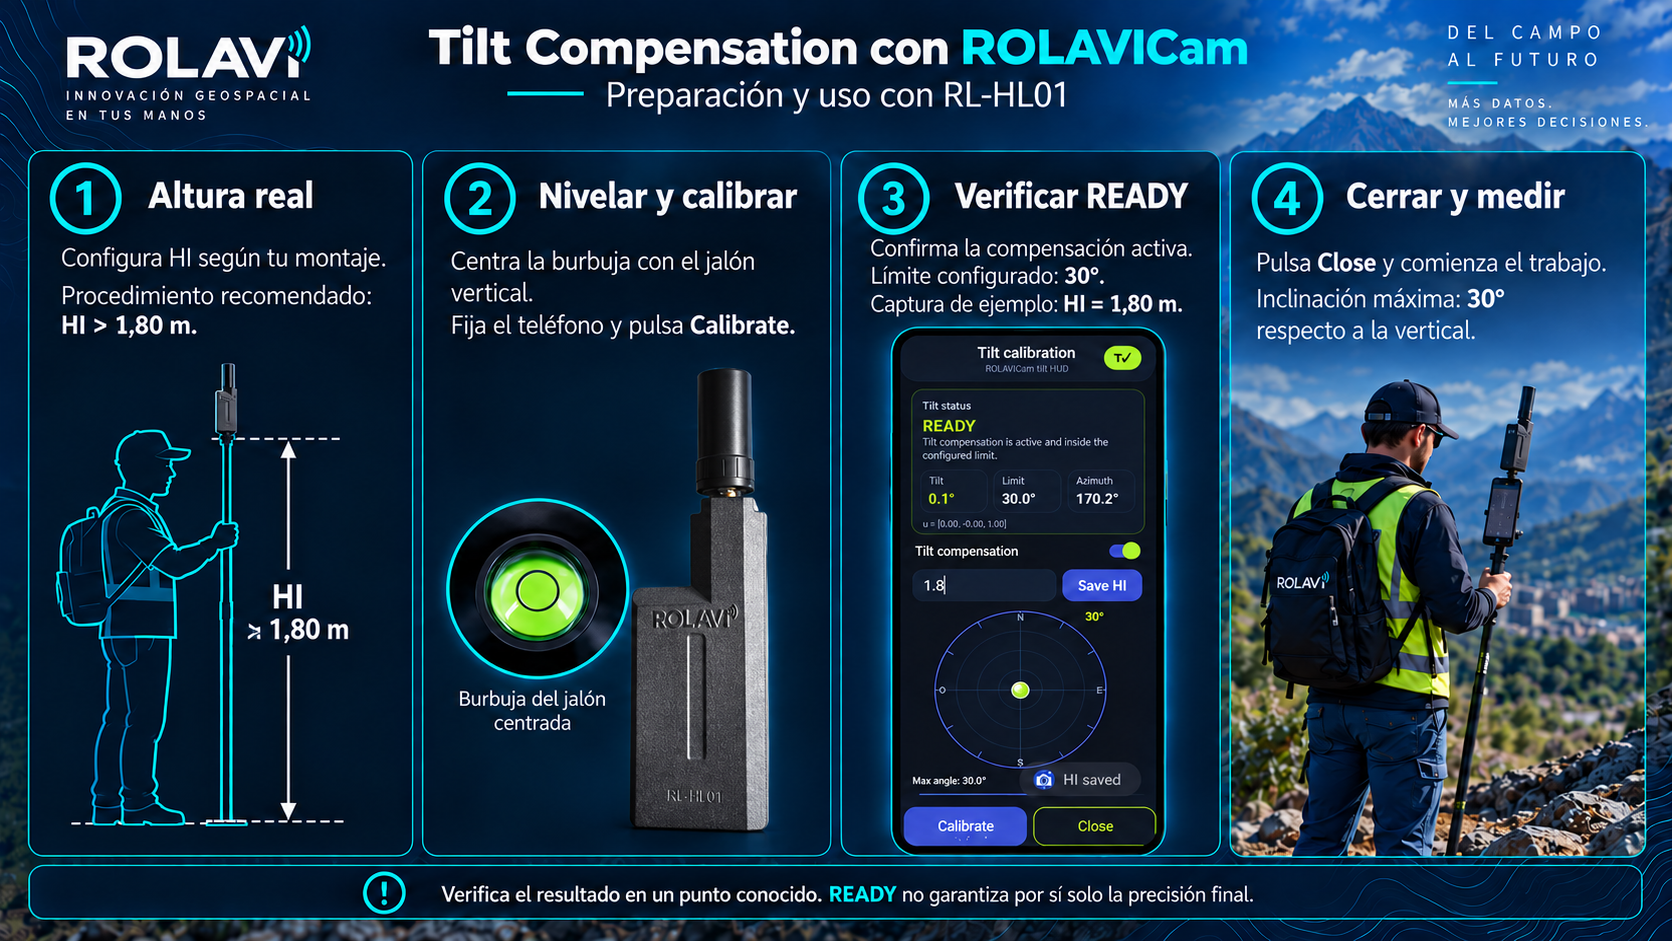
- Introduce la altura real (HI). Usa la referencia de altura indicada para tu equipo y evita aplicar dos veces el mismo suplemento. En este montaje se recomienda una altura superior a 1,80 m; escribe siempre el valor realmente medido.
- Nivela y calibra. Centra la burbuja, mantén el conjunto quieto, abre Tilt Calibration, pulsa Save HI y luego Calibrate.
- Comprueba la configuración. Revisa el estado READY y el límite de 30°. Cierra la ventana con Close para volver al levantamiento.
- Verifica antes de medir. Compara un punto conocido con el jalón vertical e inclinado. Repite la calibración si cambias la posición del teléfono o del soporte.
La pantalla de calibración
Save HI guarda la altura; Calibrate fija la referencia; Close vuelve al trabajo. La captura muestra HI = 1,80 m como ejemplo: utiliza la altura real de tu montaje.
Abrir imagen en tamaño completo ↗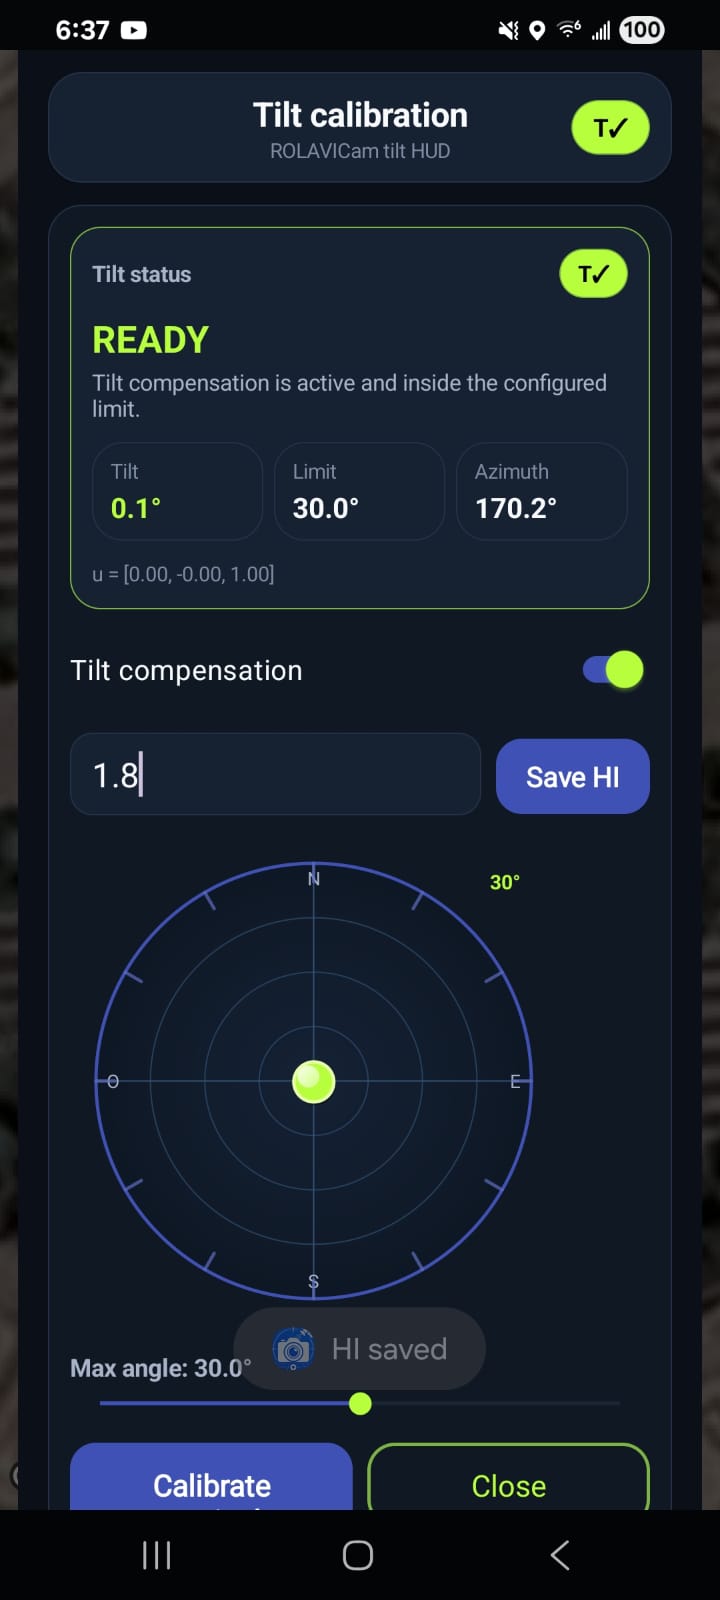
¿Qué se corrige al inclinar 30°?
Con 2 m entre la punta y la referencia GNSS, una inclinación de 30° desplaza horizontalmente la antena 1 m. Esa es la distancia que la compensación busca corregir; no es la precisión final del punto.
Explora el efecto de la inclinación
Geometría ilustrativa con L = 2 m. Se muestra el desplazamiento antes de compensar, no el error residual del sistema. El control no representa una especificación de precisión.
Corrección y error estimado por ángulo
La segunda columna indica cuánto desplazamiento se corrige. La tercera muestra el error que podría quedar en un ejemplo de cálculo, con los supuestos indicados debajo.
| Inclinación | Corrección horizontal | Error estimado* |
|---|---|---|
| 2° | 7,0 cm | ≈ 2,7 cm |
| 5° | 17,4 cm | ≈ 2,7 cm |
| 10° | 34,7 cm | ≈ 2,7 cm |
| 15° | 51,8 cm | ≈ 2,8 cm |
| 20° | 68,4 cm | ≈ 2,9 cm |
| 25° | 84,5 cm | ≈ 3,0 cm |
| 30° | 100,0 cm | ≈ 3,1 cm |
*Ejemplo teórico: incertidumbres estándar de inclinación de 0,5°, dirección de 1° y longitud de 0,5 cm; aporte GNSS de 2 cm RMS horizontal. El resultado es un error horizontal RMS estimado, no un máximo garantizado ni una precisión medida del teléfono, receptor o aplicación. No estima el error vertical. Método de combinación ↗
A 30°: se corrige 1 m de desplazamiento horizontal. En este ejemplo, el error horizontal restante es de aproximadamente 3,1 cm. Es una estimación orientativa; el resultado real puede ser mayor.
Cómo comprobarlo en campo
Mide varias veces un punto de coordenadas conocidas, primero con el jalón vertical y después a distintos ángulos y direcciones. Compara las diferencias usando el mismo teléfono, receptor y altura de trabajo.
READY indica un estado operativo, no una precisión en centímetros. Comprueba también que lleguen datos recientes y que la compensación se aplique a la medición. Si el resultado no es consistente, nivela el jalón y revisa el montaje antes de continuar.
El flujo está planteado para ROLAVICam y ROLAVIScan, con receptores ROLAVI y otros GNSS compatibles. La disponibilidad y el comportamiento dependen de la aplicación, el teléfono y la configuración utilizada.