O Tilt Compensation calcula a posição da ponta do bastão quando ele está inclinado. Combina as coordenadas GNSS, a orientação do telefone e a altura configurada, facilitando o acesso a pontos junto a muros, cercas e outros obstáculos.
Como funciona?
Ao inclinar o bastão, a antena deixa de estar exatamente sobre o ponto. O aplicativo calcula esse deslocamento e o desconta da posição GNSS para obter a posição da ponta.
O telefone deve estar firmemente fixado ao bastão. Uma boa solução RTK ajuda no posicionamento, mas também é preciso usar a altura correta e uma calibração estável.
Preparação em 4 passos
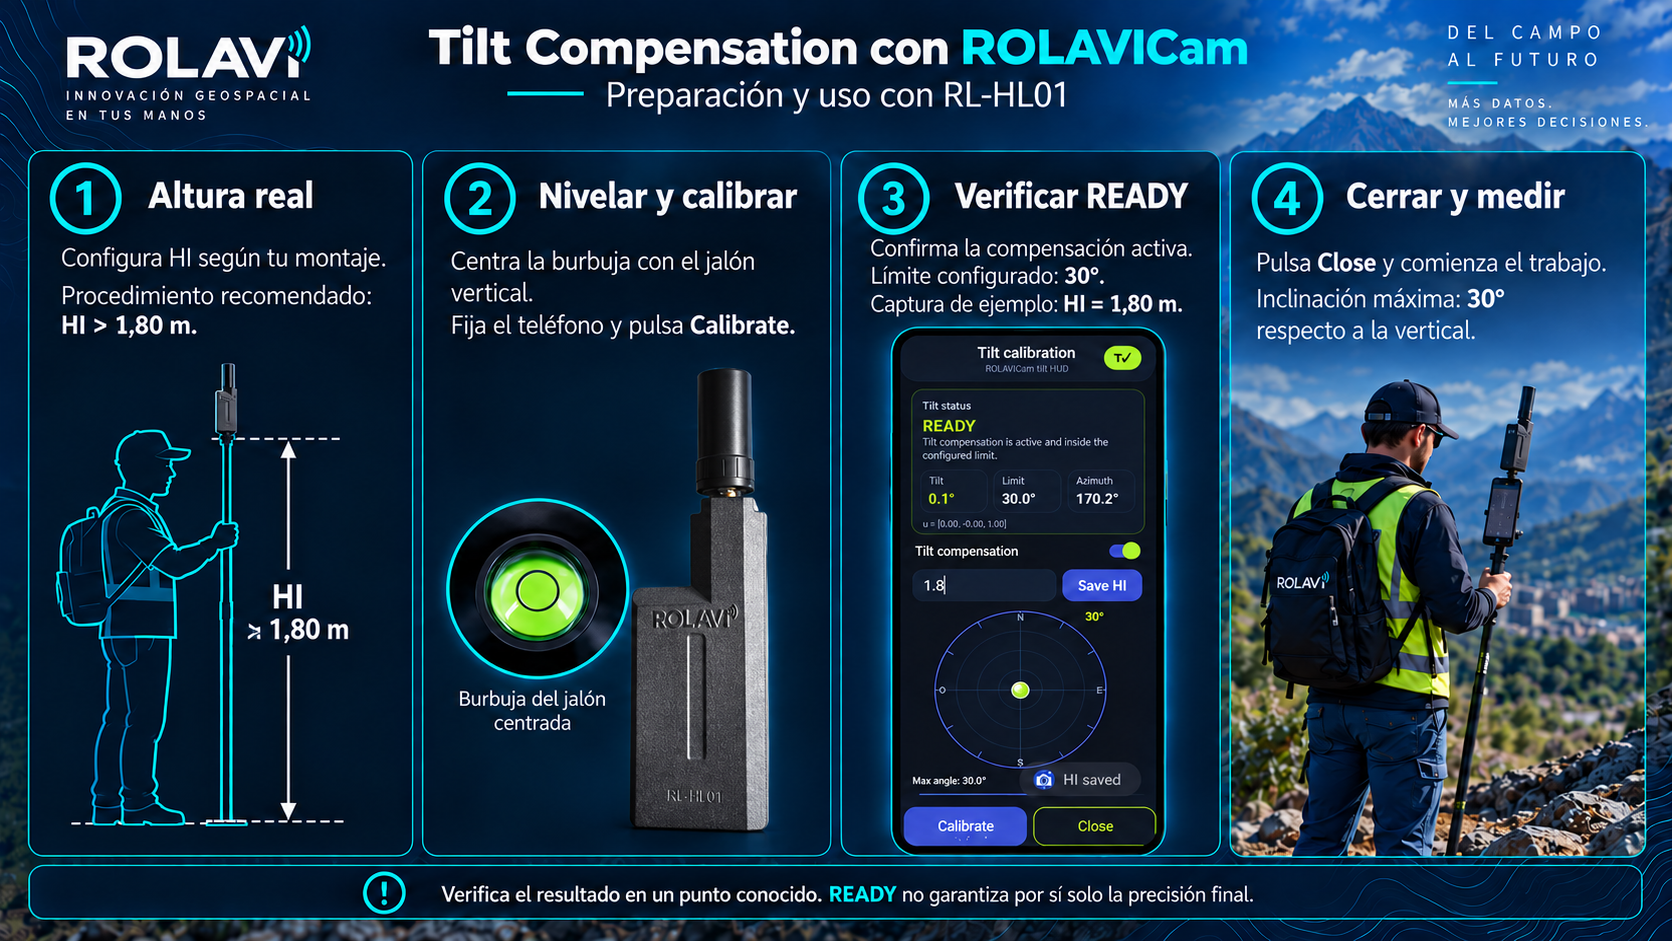
- Informe a altura real (HI). Use a referência de altura indicada para o equipamento e evite aplicar o mesmo acréscimo duas vezes. Nesta montagem, recomenda-se uma altura superior a 1,80 m; informe sempre o valor realmente medido.
- Nivele e calibre. Centralize a bolha, mantenha o conjunto parado, abra Tilt Calibration, pressione Save HI e depois Calibrate.
- Confira a configuração. Verifique o estado READY e o limite de 30°. Toque em Close para voltar ao levantamento.
- Verifique antes de medir. Compare um ponto conhecido com o bastão vertical e inclinado. Calibre novamente se mudar a posição do telefone ou do suporte.
A tela de calibração
Save HI salva a altura; Calibrate define a referência; Close retorna ao trabalho. A captura mostra HI = 1,80 m como exemplo: use a altura real da sua montagem.
Abrir imagem em tamanho completo ↗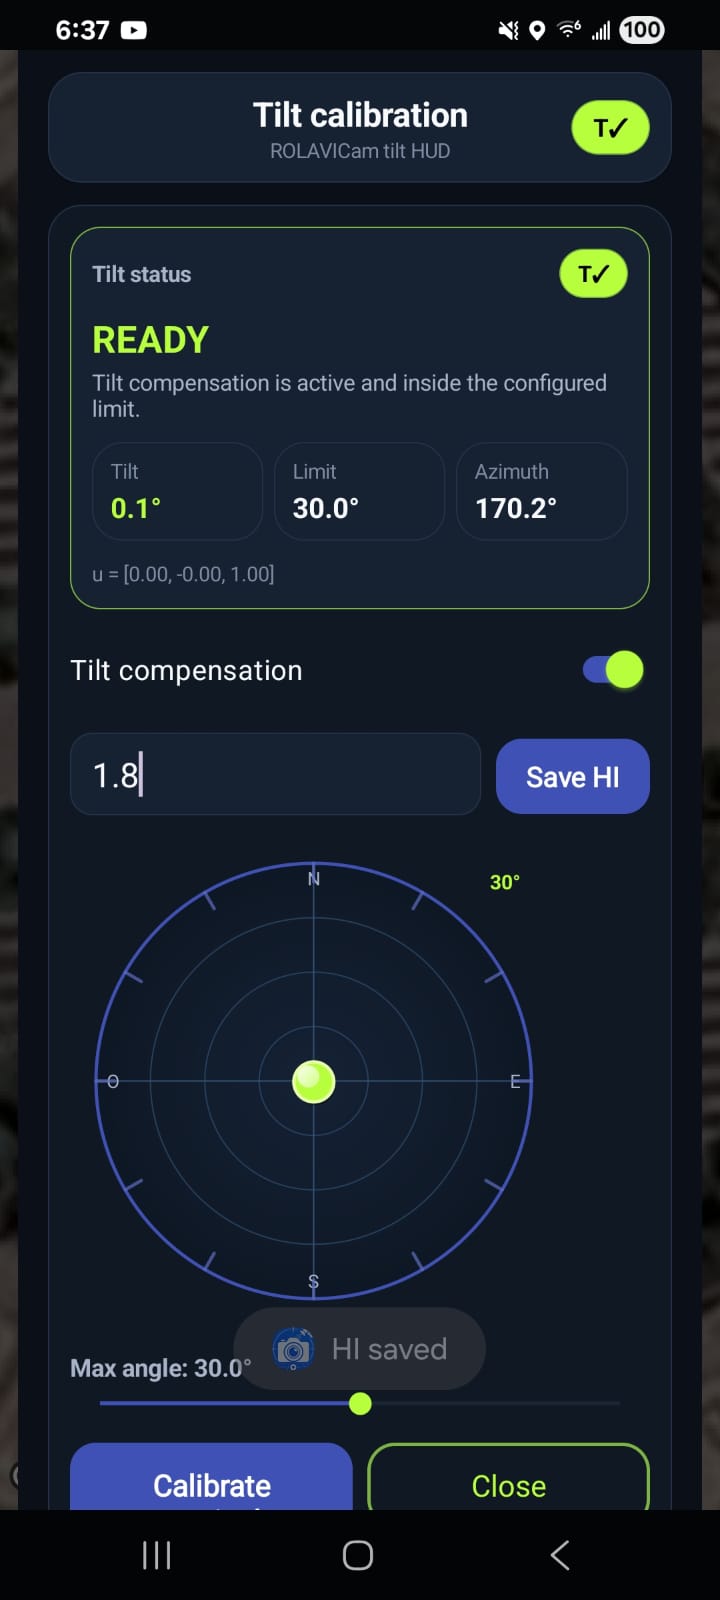
O que é corrigido ao inclinar 30°?
Com 2 m entre a ponta e a referência GNSS, uma inclinação de 30° desloca a antena 1 m na horizontal. Essa é a distância que a compensação busca corrigir; não é a precisão final do ponto.
Explore o efeito da inclinação
Geometria ilustrativa com L = 2 m. O valor representa o deslocamento antes da compensação, não o erro residual do sistema. O controle não representa uma especificação de precisão.
Correção e erro estimado por ângulo
A segunda coluna indica quanto deslocamento é corrigido. A terceira mostra o erro que poderia permanecer em um exemplo de cálculo, com as hipóteses indicadas abaixo.
| Inclinação | Correção horizontal | Erro estimado* |
|---|---|---|
| 2° | 7,0 cm | ≈ 2,7 cm |
| 5° | 17,4 cm | ≈ 2,7 cm |
| 10° | 34,7 cm | ≈ 2,7 cm |
| 15° | 51,8 cm | ≈ 2,8 cm |
| 20° | 68,4 cm | ≈ 2,9 cm |
| 25° | 84,5 cm | ≈ 3,0 cm |
| 30° | 100,0 cm | ≈ 3,1 cm |
*Exemplo teórico: incertezas padrão de inclinação de 0,5°, direção de 1° e comprimento de 0,5 cm; contribuição GNSS de 2 cm RMS horizontal. O resultado é um erro horizontal RMS estimado, não um máximo garantido nem uma precisão medida do telefone, receptor ou aplicativo. Não estima o erro vertical. Método de combinação ↗
A 30°: corrige-se 1 m de deslocamento horizontal. Neste exemplo, o erro horizontal restante é de aproximadamente 3,1 cm. É uma estimativa ilustrativa; o erro real pode ser maior.
Como verificar em campo
Meça várias vezes um ponto de coordenadas conhecidas, primeiro com o bastão vertical e depois em diferentes ângulos e direções. Compare as diferenças usando o mesmo telefone, receptor e altura de trabalho.
READY indica um estado operacional, não uma precisão em centímetros. Confira também se há dados recentes e se a compensação foi aplicada à medição. Se o resultado não for consistente, nivele o bastão e revise a montagem antes de continuar.
O fluxo foi pensado para ROLAVICam e ROLAVIScan, com receptores ROLAVI e outros GNSS compatíveis. A disponibilidade e o comportamento dependem do aplicativo, do telefone e da configuração utilizada.