Observações em movimento
Processamento PPK
Pós-processe as observações da base e do rover para calcular uma trajetória. Revise a solução antes de usar os resultados nas imagens ou nos entregáveis de campo.
Do GNSS às imagens georreferenciadas e à realidade aumentada.
Processe seus dados de campo em um único ambiente de desktop: PPK, GNSS estático e Stop & Go, fotogrametria terrestre, georreferenciamento de imagens de drones e preparação de arquivos AR para ROLAVICam e ROLAVIScan.
Experimente todas as funções grátis por 7 dias.
Ambiente ROLAVI · Modelos georreferenciados e entregáveis
01 / Processamento GNSS
Prepare seus dados GNSS e escolha o processamento adequado ao seu levantamento.
Observações em movimento
Pós-processe as observações da base e do rover para calcular uma trajetória. Revise a solução antes de usar os resultados nas imagens ou nos entregáveis de campo.
Observações em um ponto
Processe observações GNSS coletadas em um ponto fixo para apoiar o controle geodésico e a determinação das coordenadas de uma base.
GNSS estático / Revisão dos resultados
Configure as observações, as coordenadas da base e a estratégia de processamento. Revise os resultados, a qualidade da solução e as linhas de base no ambiente do GEOStudio.
Levantamento ponto a ponto
Registre pontos com ROLAVICam, ROLAVIScan ou SW Maps e pós-processe as ocupações no ROLAVIGeoStudio. Mantenha o receptor parado em cada ponto e siga para o próximo mantendo a gravação de dados GNSS brutos ativa.
Guarde os registros dos pontos e as observações GNSS brutas: ambos permitem associar cada ocupação à trajetória pós-processada.
02 / Georreferenciamento de imagens
Relacione o instante da captura, as coordenadas e os pontos de controle para preparar a próxima etapa do projeto.
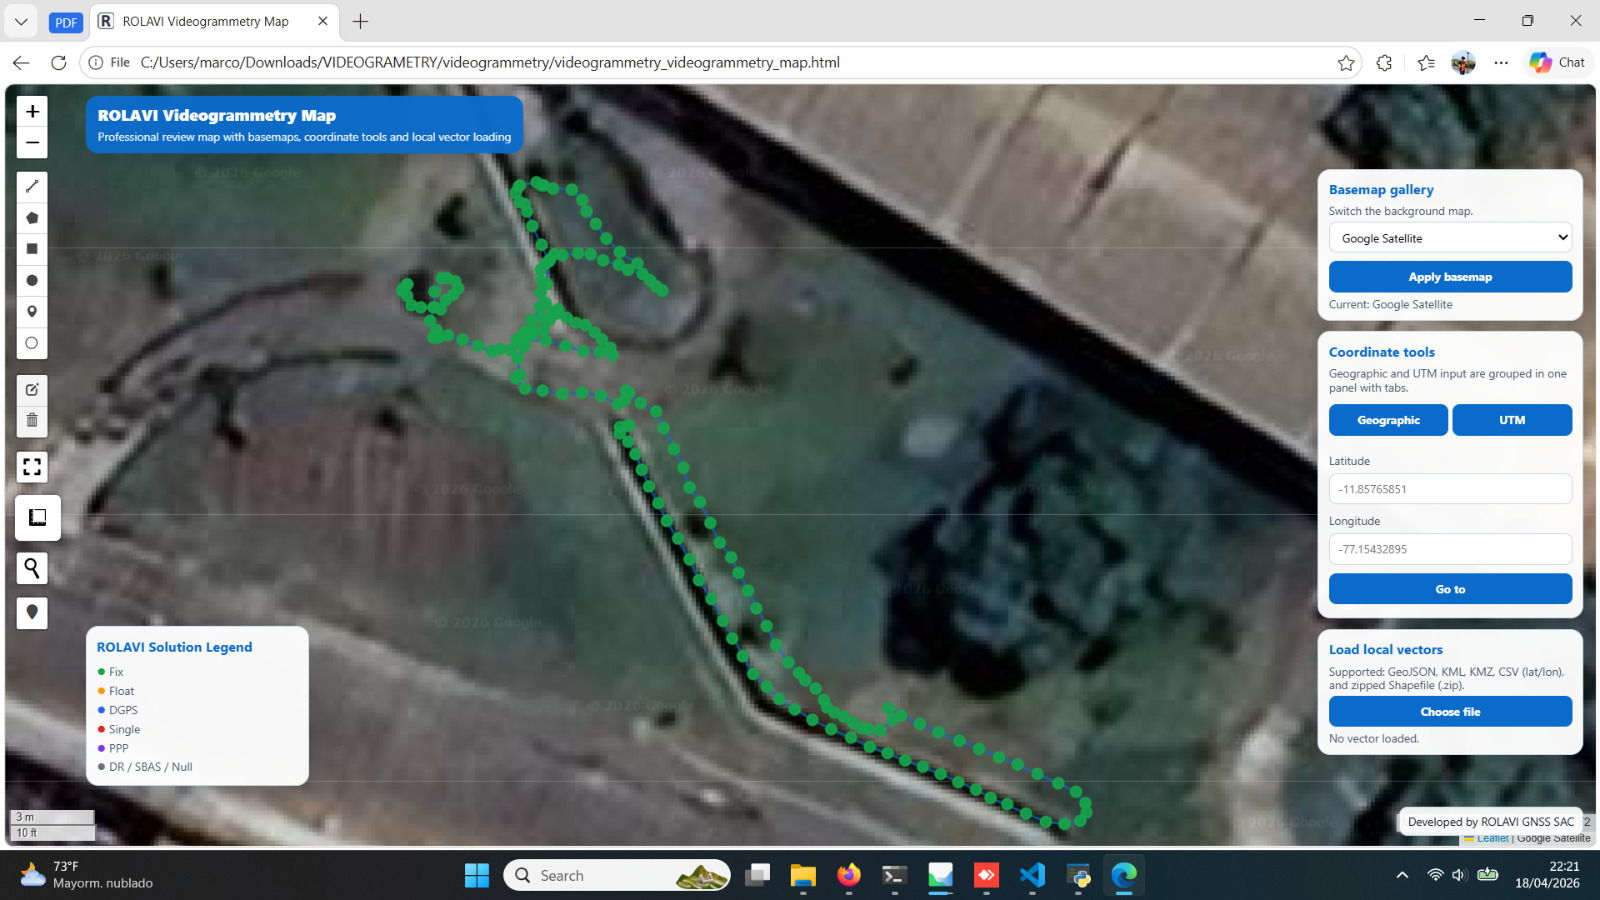
Reúna fotografias, quadros de vídeo e registros de campo ROLAVI. Prepare imagens georreferenciadas e organize AutoTags e GCPs para processar o projeto no Agisoft Metashape.
Relacione as fotos do voo às observações GNSS e aos eventos de arquivos MRK compatíveis. Use a solução PPK para atualizar as coordenadas das imagens e revisar o resultado em um mapa.
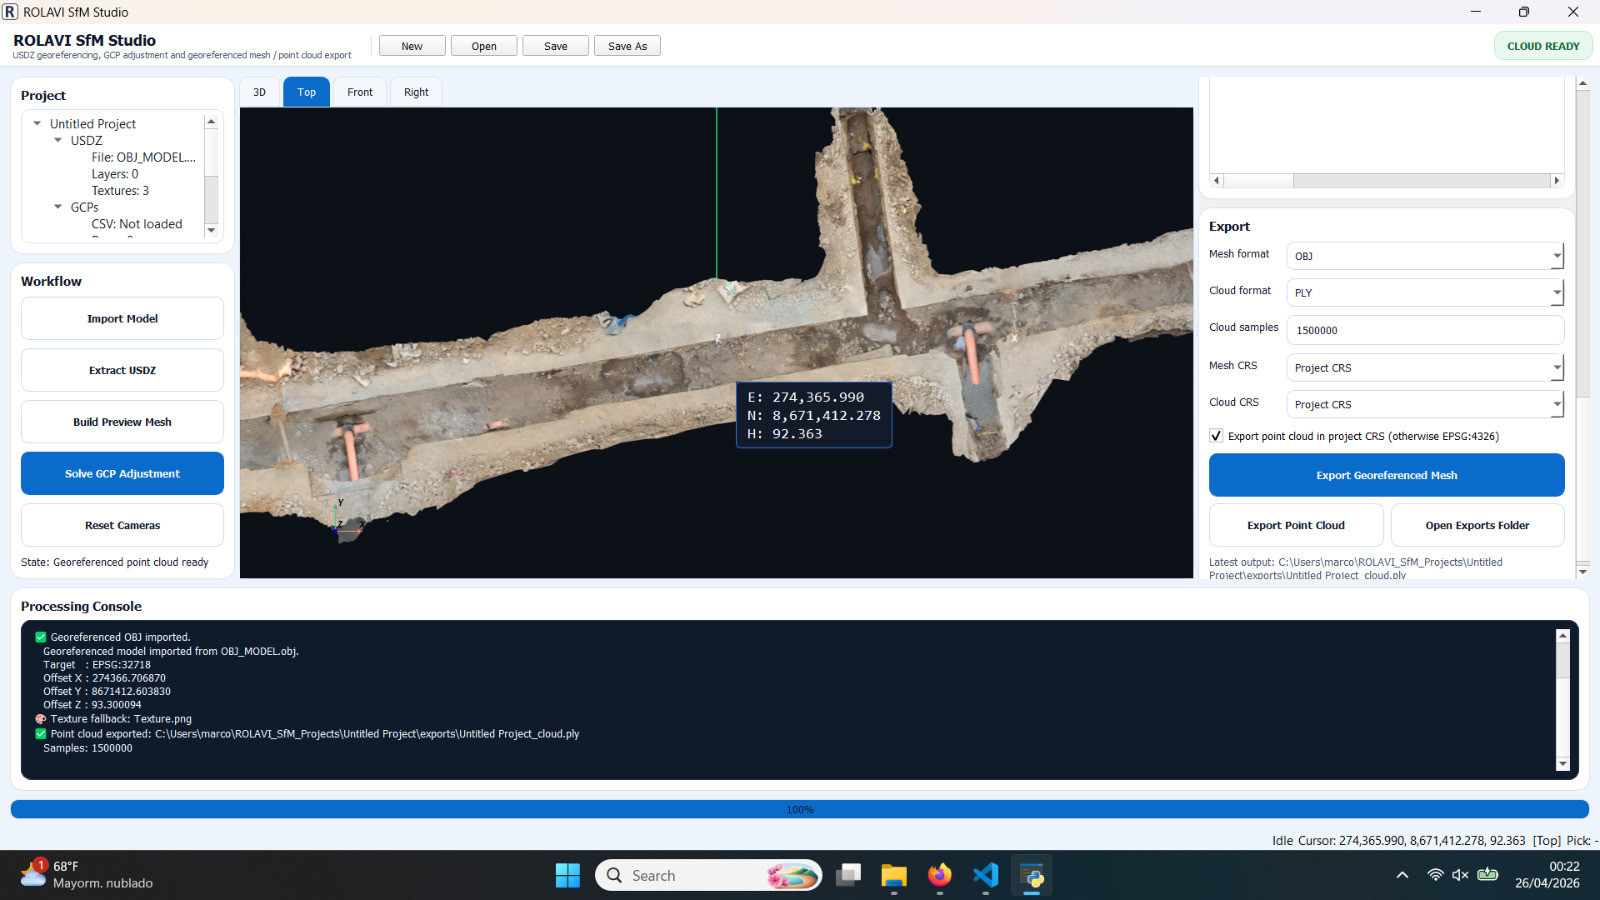
Trabalhe com modelos texturizados e nuvens de pontos em fluxos OBJ, USDZ, PLY, LAS e LAZ. Prepare mapas, relatórios e entregáveis para ambientes CAD/GIS.
 ROLAVIScanDemonstração em vídeo
03 / Do escritório ao campo
O ROLAVIGeoStudio gera arquivos de realidade aumentada para ROLAVICam e ROLAVIScan. Prepare o projeto no escritório, abra o arquivo AR compatível no aplicativo de campo e visualize o modelo sobre a imagem da câmera.
04 / Comece seu próximo projeto
Baixe o ROLAVIGeoStudio 1.0.1 para Windows ou Mac e experimente todas as funções grátis por 7 dias.
Licença perpétua
Explore o aplicativo completo antes de comprar sua licença perpétua.
Solicitar licença64 bits · EXE
Instalador para Windows de 64 bits.
Ajuda para instalar no WindowsApple Silicon · ARM64 · PKG
Instalador para Mac com processador Apple Silicon.
Experimente todas as funções grátis por 7 dias.
Instalação no Windows
Mantenha o antivírus ativo. A detecção deve ser verificada; não presuma que seja um falso positivo.
C:\Program Files\ROLAVI GEOStudio\ROLAVI_GEOStudio.exeAbra Segurança do Windows → Proteção contra vírus e ameaças → Histórico de proteção. Confira a detecção e o arquivo afetado. Utilize o download deste site.
Entre em contato com o suporte da ROLAVI e solicite uma análise ao fornecedor do antivírus. Restaure o arquivo em quarentena ou permita seu uso somente após verificar que se trata de um falso positivo.
Em Segurança do Windows, acesse Proteção contra vírus e ameaças → Gerenciar configurações → Exclusões → Adicionar ou remover exclusões → Adicionar uma exclusão → Arquivo. Selecione o executável indicado acima.
Não exclua toda a pasta de instalação, todos os arquivos EXE nem um processo. A exclusão reduz a proteção desse arquivo; remova-a quando a detecção for resolvida. Se utilizar outro antivírus, siga as orientações do fornecedor.
ROLAVIGeoStudio / Software de terceiros
O ROLAVIGeoStudio utiliza Blender, componentes derivados do RTKLIB e Unicore Converter 3.0.7. Cada componente mantém sua própria licença e seus avisos de direitos autorais.
As versões em espanhol e português são traduções informativas. A licença original do RTKLIB e o texto completo da GNU GPL v3 permanecem inalterados em inglês nos três arquivos.
Posicionamento GNSS
Componentes de conversão e posicionamento GNSS derivados do RTKLIB / RTKLIB demo5 (RTKLIB-EX). O aviso reproduz a licença BSD de 2 cláusulas do RTKLIB; os avisos adicionais da compilação utilizada também se aplicam.
Projeto RTKLIBProcessamento 3D
O Blender participa dos fluxos de processamento 3D. Suas distribuições binárias utilizam GPL-3.0-or-later; os avisos de autoria e de dependências da compilação específica também se aplicam.
Licença oficial do BlenderConversão GNSS
Software da Unicore para converter dados GNSS, incluindo observações UM980 e RINEX. Segundo o aviso de terceiros, a permissão para redistribuir o Converter 3.0.7 não está confirmada. Esta atribuição não concede essa permissão.
Documentação da UnicoreQuando o Blender é incluído em um instalador, seu código-fonte correspondente deve ser disponibilizado conforme a GPL aplicável. Um link genérico para o site não identifica, por si só, esse código.
O aviso não identifica a versão do Blender incluída nestes instaladores. O arquivo oficial indicado é uma referência geral, não um pacote de fontes verificado para um instalador específico do ROLAVIGeoStudio.
Os nomes de terceiros pertencem aos respectivos titulares. Sua menção não implica apoio ao ROLAVIGeoStudio. Os termos da ROLAVI não substituem os direitos concedidos pelas licenças de terceiros.

